Pollen Roboticsが同社の$399 MicroduckにIsaac Labの歩行トレーニング用パスを提供
共同創業者Matthieu Lapeyreのオープンロボティクスへの賭けは、現在、4,096環境のトレーニングレシピ、ONNXエクスポート、そして学習した歩行を物理的な二足歩行ロボットにデプロイするための手順を備えている。
By RuntimeWire Staff · Published · Updated
Primary source: Hugging Face Newsroom
なぜ重要なのか
Pollenは手頃な価格の二足歩行ロボットをオープンロボティクスのハンズオンテストに変えている:開発者はロコモーションポリシーを訓練、エクスポート、共有できる一方で、GPU要件と実世界への移行が依然として実用上の制約となっている。
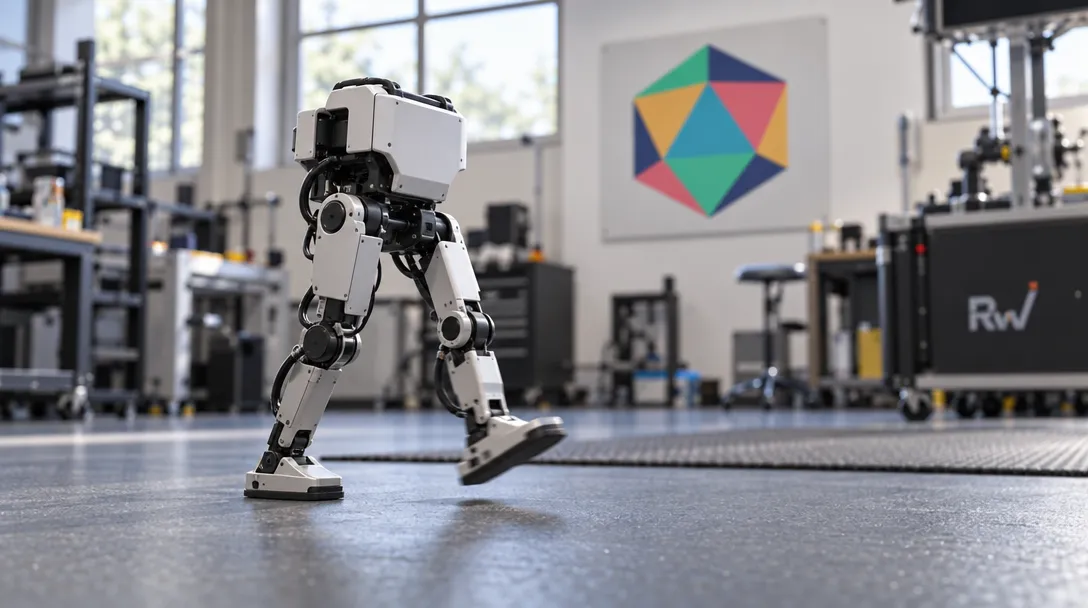
Pollen Robotics は、同社の二足歩行ロボット Microduck をシミュレーションで訓練し、得られた歩行ポリシーを実機ロボットで動かすための手順を公開しました。これは共同創業者 Matthieu Lapeyre の長年にわたるオープンロボティクスプロジェクトを、共有ハードウェアから共有される挙動へと拡張するものです。NVIDIA と Hugging Face によるチュートリアル(10月21日公開)は、NVIDIA Isaac Lab 3.0 と Newton physics engine…
When you purchase through links in our articles, we may earn a small commission. This doesn’t affect our editorial independence.